Código Auto 3 ruedas
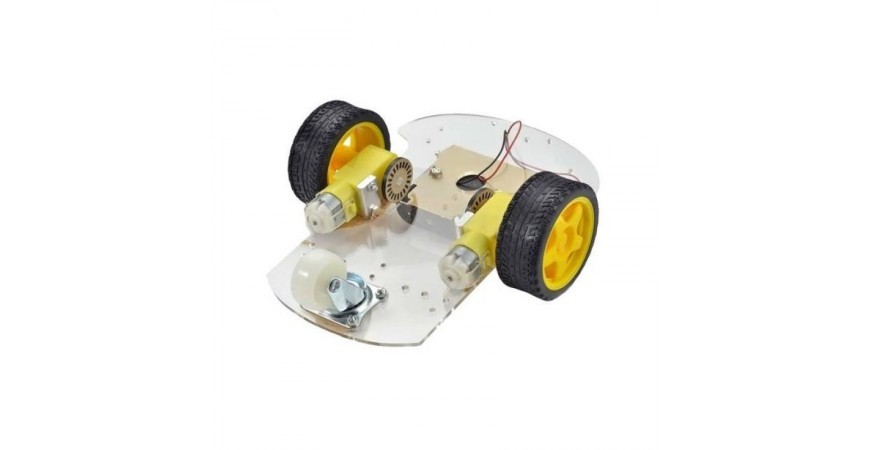
Construye tu propio Auto de 3 Ruedas Inteligente con Nuestro Chasis Especializado
¡Bienvenidos a Triacs, si eres un entusiasta de la electrónica y la robótica, te emocionará saber que hemos desarrollado un emocionante proyecto para ti. Te presentamos nuestro exclusivo chasis para Auto de 3 Ruedas, diseñado para brindarte la base perfecta para construir tu propio vehículo inteligente. Con este chasis y nuestro código optimizado, podrás dar vida a un auto que se moverá de manera autónoma, detectando obstáculos y buscando la mejor ruta posible. ¡Sigue leyendo para descubrir cómo esta emocionante aventura te espera!
Una Plataforma Versátil:
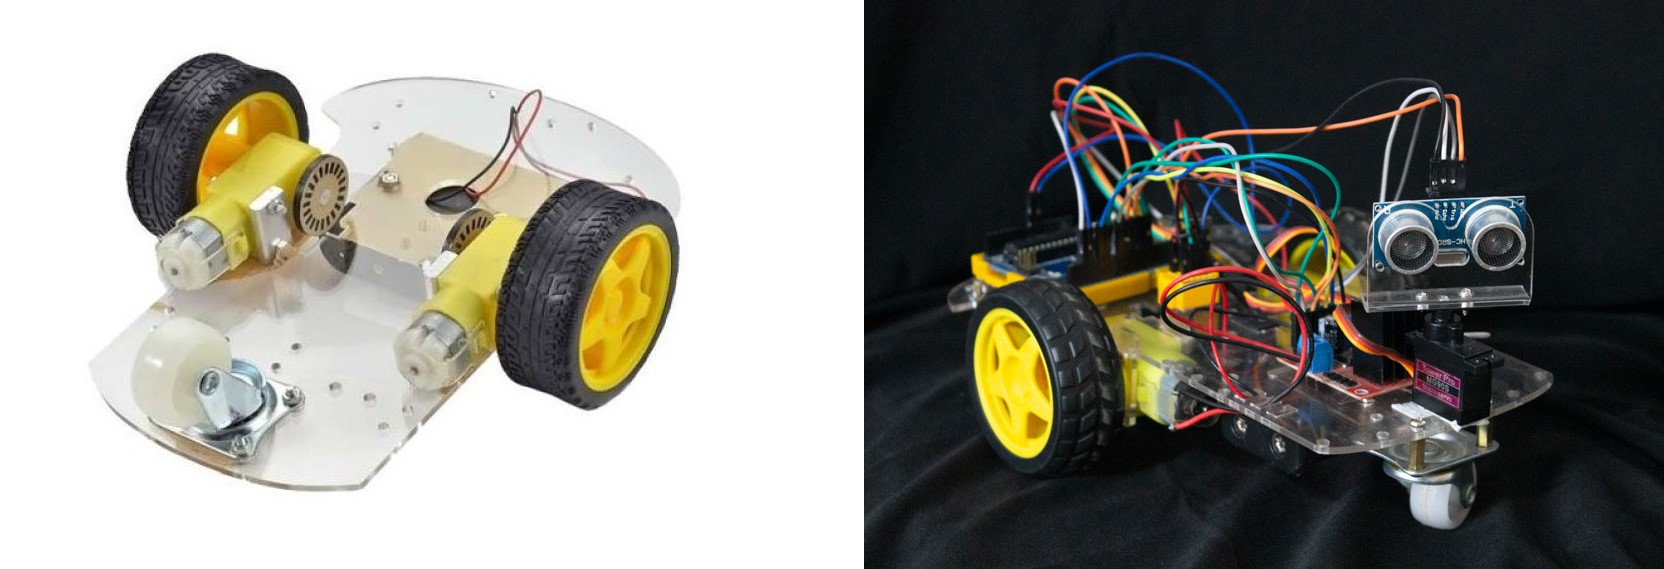
Nuestro chasis para Auto de 3 Ruedas ha sido cuidadosamente diseñado para ofrecer versatilidad y facilidad de uso. Está fabricado con materiales de alta calidad, lo que garantiza una estructura resistente y duradera. Su diseño compacto y ligero permite una fácil maniobrabilidad, lo que lo convierte en el compañero ideal para proyectos de robótica y educativos.
El proyecto está basado en la placa Arduino UNO, y el software podrás encontrarlo y descargarlo gratis desde arduino.cc
Desarrolla tu Auto Inteligente:
Lo que hace que nuestro chasis sea aún más emocionante es la posibilidad de complementarlo con nuestro código optimizado. Con nuestra programación avanzada, tu auto de 3 ruedas será capaz de detectar obstáculos en su camino utilizando el sensor ultrasónico HC-SR04. Además, gracias a su servo motor, el auto será capaz de mirar a los lados en busca de una ruta alternativa para evitar cualquier obstáculo en su camino.
Completa tu Proyecto con Componentes de Calidad:
En Triacs, no solo te ofrecemos el chasis para tu auto de 3 ruedas, sino que también contamos con todos los componentes necesarios para completar y complementar tu proyecto. Desde el sensor ultrasónico hasta el servo motor, puedes encontrar todo lo que necesitas para dar vida a tu auto inteligente y hacerlo funcionar sin problemas.
Despierta tu Creatividad:
Con nuestro chasis y código listos para usar, tú eres el arquitecto de tu proyecto. Puedes personalizar y ampliar las funcionalidades de tu auto de 3 ruedas según tu imaginación y habilidades. ¡Deja volar tu creatividad y descubre nuevas y emocionantes formas de utilizar este vehículo inteligente en tus proyectos!
Diversión Educativa para Todas las Edades:
Nuestro chasis y el proyecto del auto de 3 ruedas inteligente no solo son emocionantes para aficionados y estudiantes de robótica, sino que también brindan una excelente oportunidad educativa para aprender conceptos fundamentales de programación, electrónica y mecánica. ¡Es la combinación perfecta de diversión y aprendizaje!
Conclusiones:
En Triacs, estamos entusiasmados de ofrecerte este exclusivo chasis para Auto de 3 Ruedas, junto con nuestro código optimizado y todos los componentes necesarios. Es el paquete completo para construir tu propio auto inteligente y explorar el mundo de la robótica de una manera emocionante y educativa.
¡No esperes más y comienza tu emocionante aventura! Obtén nuestro chasis para Auto de 3 Ruedas y descubre un mundo lleno de posibilidades para la creatividad y el aprendizaje. ¡Anímate a construir tu propio vehículo inteligente y experimenta la magia de la robótica en acción!
¡Adquiere nuestro Chasis para Auto de 3 Ruedas y haz que la diversión inteligente comience hoy!
Listado de componentes necesarios:
Protoboard 400 Puntos
Cables dupont jumper macho a hembra
Cables dupont jumper macho a macho
Arduino UNO
Sensor ultrasonidos HC-SR04
Kit chasis de auto 3 ruedas
Controlador L298N
Servo motor SG90
Esquema:
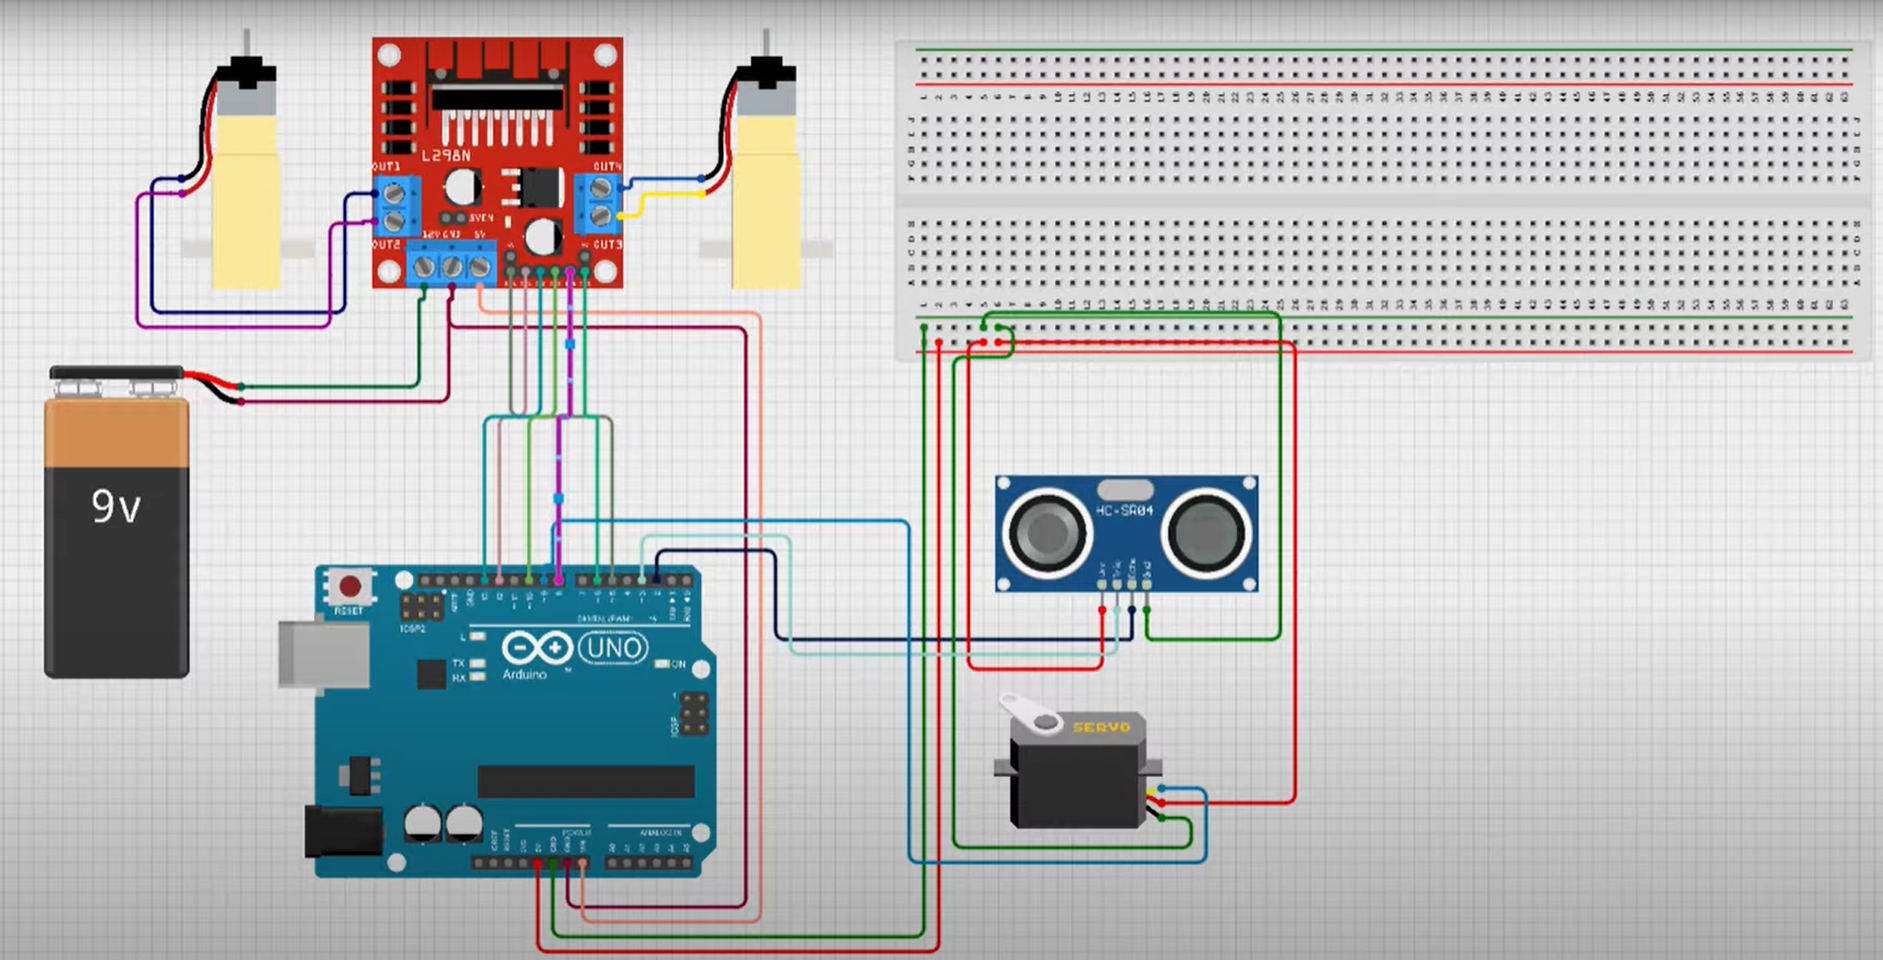
A continuación te invitamos a conocer un código que te servira para tu Auto de acrilico con 3 ruedas:
// Incluimos librería e instanciamos el objeto servo
#include
Servo myservo;
// Definición pines EnA y EnB para el control de la velocidad
int VelocidadMotor1 = 5;
int VelocidadMotor2 = 6;
// Definición pines sensor distancia y variables para el cálculo de la distancia
int echoPin = 2;
int trigPin = 3;
long duration;
int distance;
int delayVal;
// Definición de los pines de control de giro de los motores In1, In2, In3 e In4
int Motor1A = 13;
int Motor1B = 12;
int Motor2C = 8;
int Motor2D = 10;
// Variable control posición servo y observaciones
int servoPos = 0;
int servoReadLeft = 0;
int servoReadRight = 0;
// Configuración inicial
void setup() {
delay(1000);
// Vinculamos el pin digital 9 al servo instanciado arriba
myservo.attach(9);
// Establecemos modo de los pines del sensor de ultrasonidos
pinMode(trigPin, OUTPUT);
pinMode(echoPin, INPUT);
// Establecemos modo de los pines del control de motores
pinMode(Motor1A, OUTPUT);
pinMode(Motor1B, OUTPUT);
pinMode(Motor2C, OUTPUT);
pinMode(Motor2D, OUTPUT);
pinMode(VelocidadMotor1, OUTPUT);
pinMode(VelocidadMotor2, OUTPUT);
// Configuramos velocidad de los dos motores
analogWrite(VelocidadMotor1, 75);
analogWrite(VelocidadMotor2, 80);
myservo.write(90);
Serial.begin(9600);
}
// Ejecución contínua
void loop() {
delay(50);
distance = medirDistancia();
Serial.println(distance);
if (distance < 15) {
stopCar();
// Miramos a la derecha
myservo.write(10);
delay(600);
servoReadRight = medirDistancia();
// Miramos a la izquierda
myservo.write(170);
delay(600);
servoReadLeft = medirDistancia();
// Miramos de frente
myservo.write(90);
delay(600);
if (servoReadLeft > servoReadRight) {
Serial.println("Giro izquierda");
turnLeftCar();
} else if (servoReadRight >= servoReadLeft) {
Serial.println("Giro derecha");
turnRightCar();
}
} else {
Serial.println("Recto");
moveForwardCar();
}
}
void stopCar() {
// Paramos el carrito
digitalWrite(Motor1A, LOW);
digitalWrite(Motor2D, LOW);
digitalWrite(Motor1B, LOW);
digitalWrite(Motor2C, LOW);
}
void turnRightCar() {
// Configuramos sentido de giro para girar a la derecha
digitalWrite(Motor1A, LOW);
digitalWrite(Motor2D, LOW);
digitalWrite(Motor1B, HIGH);
digitalWrite(Motor2C, LOW);
delay(500);
// Retrocedemos un poco
moveBackwardCar();
delay(500);
stopCar();
}
void turnLeftCar() {
// Configuramos sentido de giro para girar a la izquierda
digitalWrite(Motor1A, LOW);
digitalWrite(Motor2D, LOW);
digitalWrite(Motor1B, LOW);
digitalWrite(Motor2C, HIGH);
delay(500);
// Retrocedemos un poco
moveBackwardCar();
delay(500);
stopCar();
}
void moveForwardCar() {
// Configuramos sentido de giro para avanzar
digitalWrite(Motor1A, LOW);
digitalWrite(Motor2D, LOW);
digitalWrite(Motor1B, HIGH);
digitalWrite(Motor2C, HIGH);
}
void moveBackwardCar() {
// Configuramos sentido de giro para retroceder
digitalWrite(Motor1B, LOW);
digitalWrite(Motor2C, LOW);
digitalWrite(Motor1A, HIGH);
digitalWrite(Motor2D, HIGH);
}
int medirDistancia() {
// Lanzamos pulso de sonido
digitalWrite(trigPin, LOW);
delayMicroseconds(2);
digitalWrite(trigPin, HIGH);
delayMicroseconds(10);
digitalWrite(trigPin, LOW);
// Leemos lo que tarda el pulso en llegar al sensor y calculamos distancia
duration = pulseIn(echoPin, HIGH);
distance = duration * 0.034 / 2;
// Devolver distancia calculada
return distance;
}
Dejar un comentario
Deja su comentario